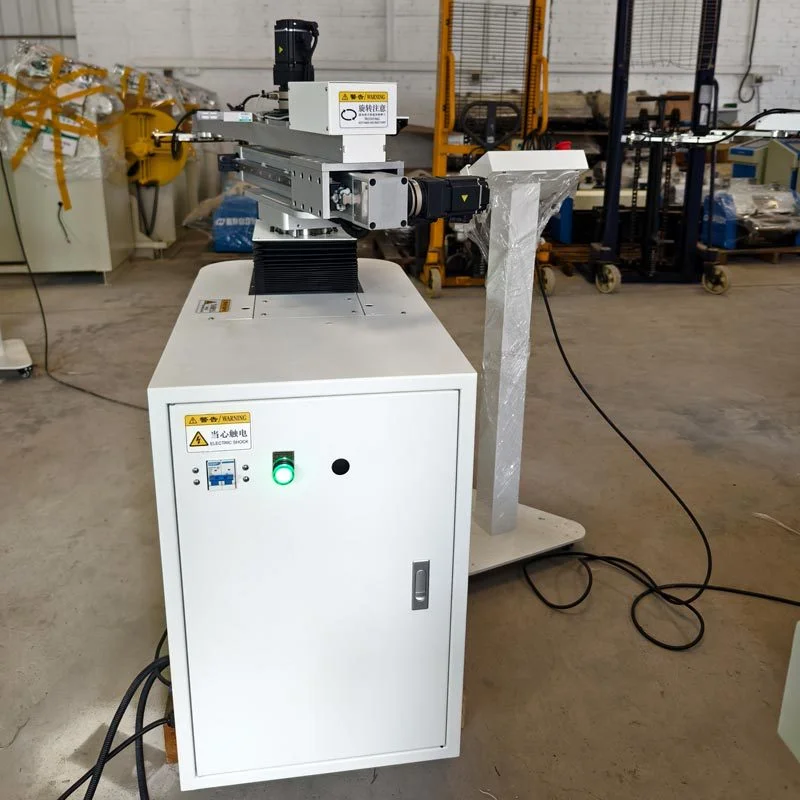
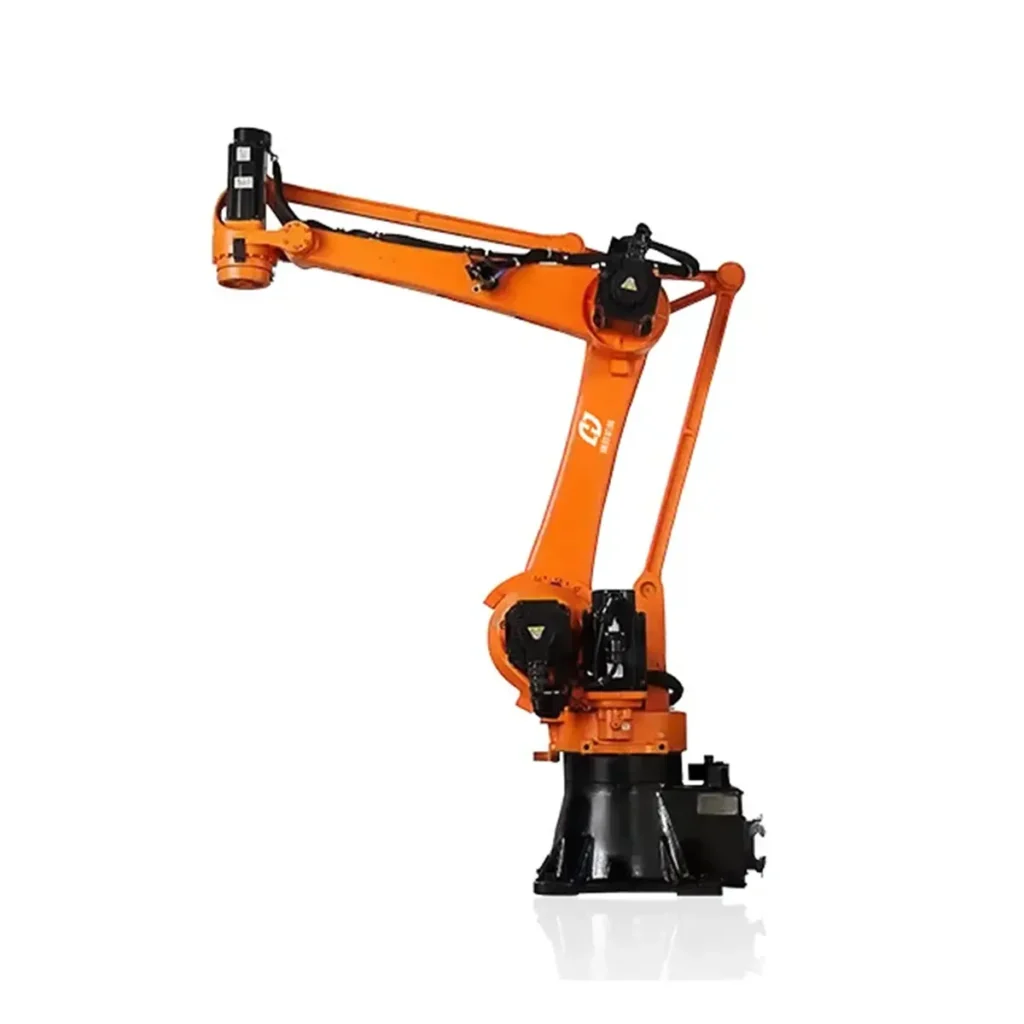
روبوت ذراع متأرجح رباعي المحاور لمناولة قطع الختم
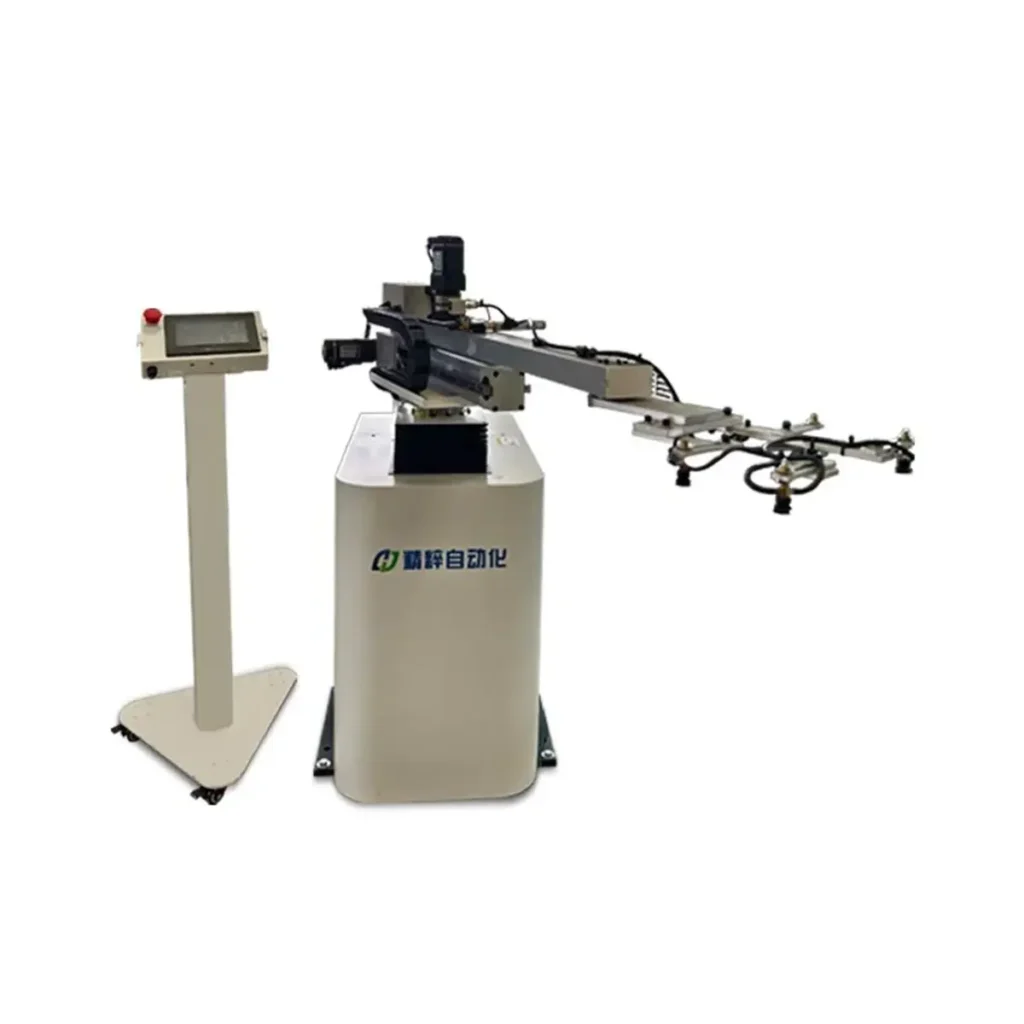
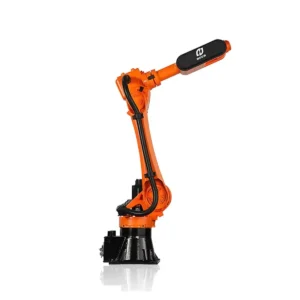
XTCY04Z-A-1205 هو روبوت روبوت ذراع متأرجح رباعي المحاور مصمم لتحميل وتفريغ قطع ختم المعادن. يتولى قطع الختم الخفيفة ويتصل بماكينات الكبس الترسية والهوائية والهيدروليكية. تقدّم الحركة المنسقة رباعية المحاور انتقالاً سلساً وفعالاً.
ما هو روبوت الذراع المتأرجح رباعي المحاور؟
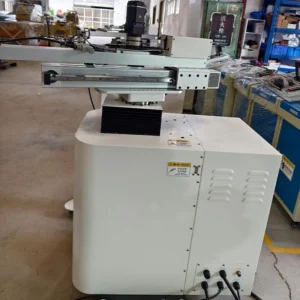
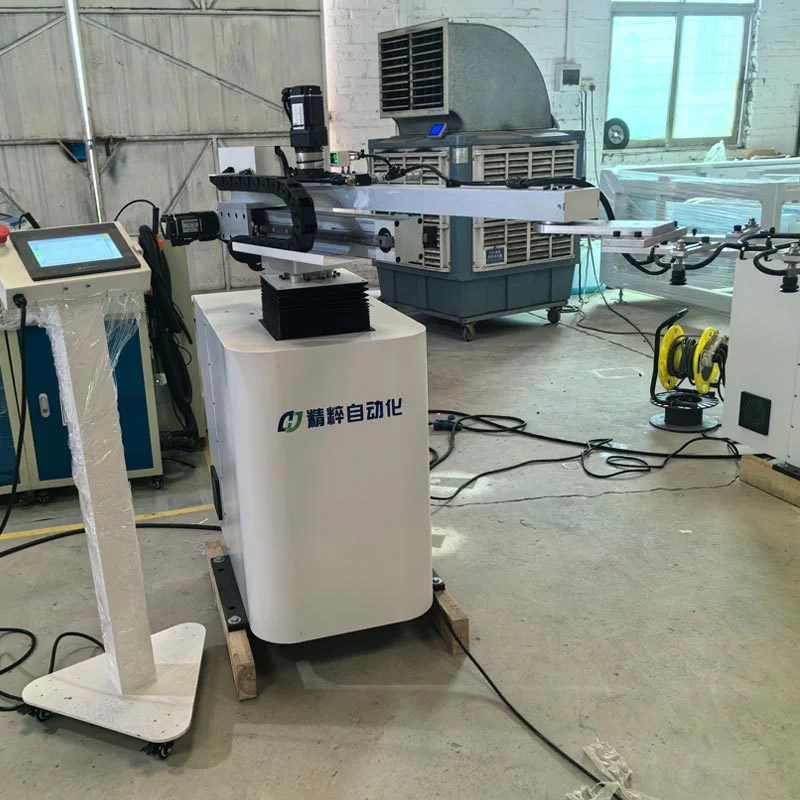
روبوت الذراع المتأرجح رباعي المحاور هو روبوت مناولة بذراع متأرجح له أربع حركات: الرفع والتأرجح والأمام/الخلف والدوران. يناسب هذا الهيكل الانسيابي تحميل وتفريغ ومناولة الكبس، ويغطي خطوط الكبس التصاعدي والكبس الأحادي متعدد القوالب.
يقدّم حمولة مقننة 5 كجم ونصف قطر حركة 1450 مم وقابلية تكرار ±0.1 مم. يتيح التركيب القائم على الأرض مع قاعدة اختيارية إنشاء الخطوط أو إعادة تهيئتها بسرعة.
التطبيقات
- مناولة قطع ختم العُدد والتحميل/التفريغ
- أتمتة تحميل/تفريغ الكبس لاستبدال العمالة اليدوية
- خطوط الختم التصاعدي والكبس الأحادي متعدد القوالب
- إمالة وتكديس قطع الختم الخفيفة
- التحميل والتفريغ لـ خطوط ختم معادن الأجهزة المنزلية lines
الطرازات والأحجام
| الطراز | المحاور | الحمولة (كجم) | المدى (مم) |
|---|---|---|---|
| XTCY04Z-A-1205 | 4 | 5 | 1450 |
المواصفات الفنية
| المعلمة | XTCY04Z-A-1205 |
|---|---|
| الحمولة المقننة | 5 كجم |
| نصف قطر الحركة | 1450 مم |
| عدد المحاور | 4 |
| قابلية التكرار | ±0.1 مم |
| وزن الجسم | نحو 230 كجم (شامل الإطار الخشبي) |
| حجم التغليف | 950 × 580 × 1350 مم (شامل الإطار الخشبي) |
| التركيب | قائم على الأرض + قاعدة اختيارية |
| الجهد المقنن | أحادي الطور 220 فولت |
| القدرة المقننة | 2.3 كيلوواط |
مواصفات المحاور
| المحور | أقصى مدى | أقصى سرعة |
|---|---|---|
| محور الرفع | 300 مم | 500 مم/ث |
| محور التأرجح | ±160° | 225°/ث |
| محور الأمام/الخلف | 450 مم | 2000 مم/ث |
| محور الدوران | ±360° | 360°/ث |
المزايا الرئيسية
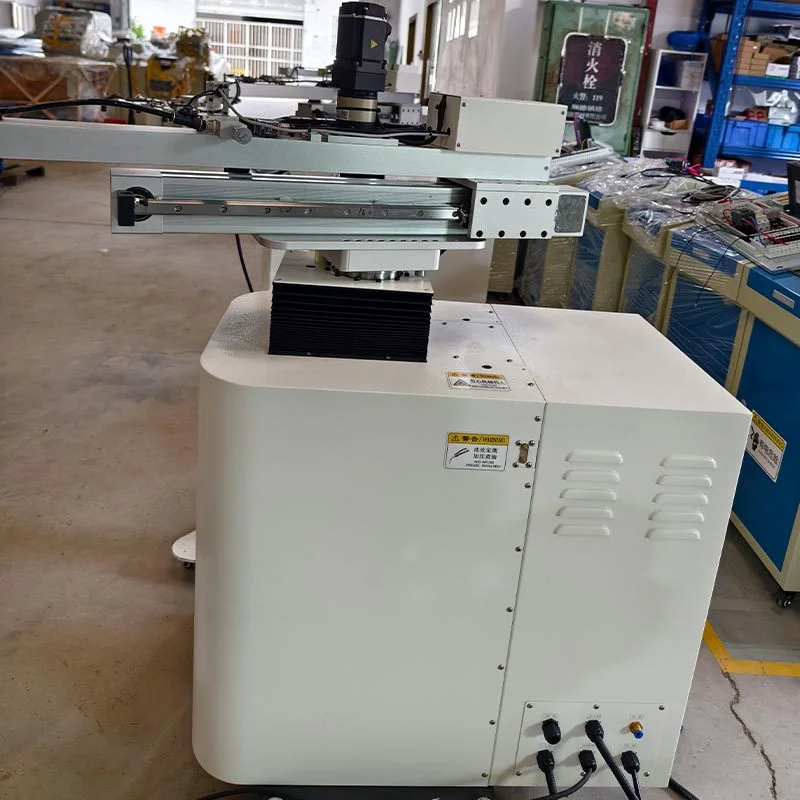
حركة منسقة رباعية المحاور
يعمل الرفع والتأرجح والأمام/الخلف والدوران معاً لمناولة سلسة وفعالة.
مناولة متعددة العمليات
يحل التعليق الجانبي والإمالة والتكديس والتحويل محل العمل اليدوي المتكرر.
توافق واسع مع الخطوط
يعمل مع ماكينات الكبس الترسية والهوائية والهيدروليكية بغض النظر عن الحمولة أو الارتفاع.
واجهة HMI داخلية من JINGCUI
إعداد سهل وتبديل سريع، مع إعدادات مخزنة للإنتاج المتكرر.
قطع أساسية من علامات تجارية
تضمن المحركات المؤازرة والمخفضات والقضبان والأحزمة من علامات راسخة موثوقية مستقرة.
تكامل الخط
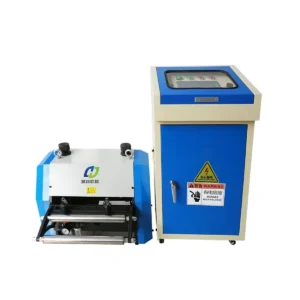
استخدم XTCY04Z-A-1205 في الجزء النهائي من جهاز تغذية مؤازر NC وماكينة الكبس. لتوريد المواد في المنبع، راجع مناولة اللفائف . استكشف المزيد في روبوتات المناولة خطنا.
الأسئلة الشائعة
ما المهام التي يمكن لروبوت الذراع المتأرجح رباعي المحاور هذا تنفيذها؟
يتولى تحميل/تفريغ قطع الختم، والتعليق الجانبي، والإمالة، والتكديس، والتحويل.
مع أي أنواع من ماكينات الكبس يعمل؟
ماكينات الكبس الترسية والهوائية والهيدروليكية، بغض النظر عن الحمولة أو ارتفاع الآلة.
لماذا تختار أربعة محاور بدلاً من خمسة؟
تخفض البنية رباعية المحاور التكلفة مع استمرار تغطية تحميل وتفريغ ومناولة الكبس.
اطلب عرض سعر
تحتاج روبوت ذراع متأرجح فعال التكلفة لخط الختم لديك؟ اتصل بنا للحصول على عرض سعر ودعم التكامل.
 English
 Русский
 ไทย
 Tiếng Việt
 Español de México
 العربية
اترك تعليقاً